PLC控制步进电机的系统设计与电机及其控制系统研发
引言
在工业自动化领域,步进电机因其精确的位置控制、良好的起停响应和无需反馈即可实现开环控制的特性,被广泛应用于数控机床、机器人、包装机械、印刷设备等需要精确定位的场合。而PLC(可编程逻辑控制器)作为工业控制的核心,具有可靠性高、编程灵活、抗干扰能力强等优点。将PLC与步进电机结合,构建一套高效、精准的运动控制系统,是当前电机及其控制系统研发的重要方向之一。本文将围绕PLC控制步进电机的系统设计展开讨论,涵盖系统架构、硬件选型、软件设计及研发要点。
1. 系统总体设计
1.1 控制需求分析
设计之前需明确系统需求:步进电机的类型(两相/三相/五相)、步距角、驱动方式(恒压/恒流/细分)、运动参数(速度、加速度、行程)、控制精度、以及是否需要进行多轴联动。根据需求确定PLC的I/O点数、高速脉冲输出能力及通讯接口。
1.2 系统组成
典型的PLC控制步进电机系统由以下部分组成:
- PLC控制器:作为核心,负责发送脉冲(Pulse)和方向(Direction)信号,以及使能(Enable)信号。
- 步进驱动器:接收PLC的脉冲和方向信号,将其转换为电机线圈的电流,驱动步进电机按设定步距角旋转。常见的驱动器有恒流斩波型、细分型等。
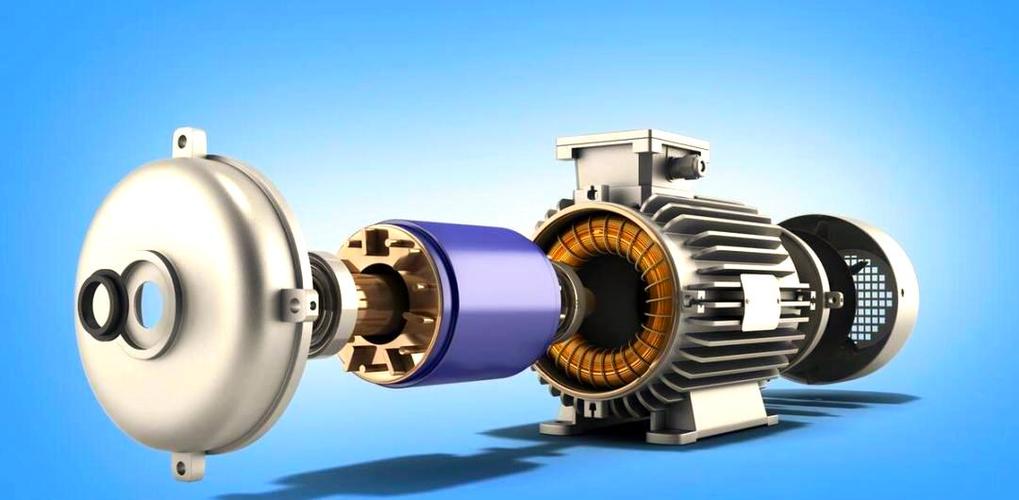
- 步进电机:执行机构,将电脉冲转换为角位移。
- 传感器与反馈:如需闭环控制,可加装编码器;若为开环,则通常使用限位开关、原点开关作为位置参考。
- 人机界面(HMI):用于参数设定、状态监控和手动操作。
1.3 控制原理
PLC通过高速脉冲输出口(如晶体管输出型)发出频率可调的脉冲序列,脉冲的数量决定电机转动的角度,脉冲的频率决定电机的转速。方向信号决定电机的旋转方向。驱动器根据接收到的脉冲和方向信号,控制电机各相绕组的通电顺序和电流大小,从而实现精确定位。
2. 硬件设计
2.1 PLC选型
选择PLC时需考虑:
- 输出类型:必须选用晶体管输出型(DC 24V),以满足高速脉冲输出的要求。继电器输出型无法响应高频脉冲。
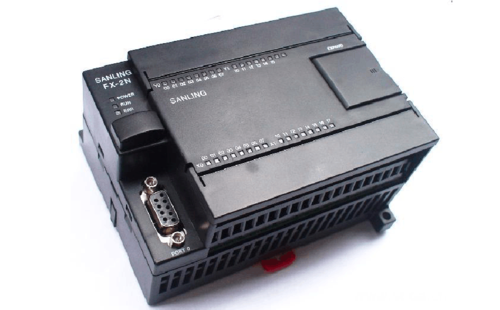
- 高速脉冲输出能力:通常PLC本体或扩展模块具备高速脉冲输出功能,如三菱FX系列、西门子S7-200 SMART、欧姆龙CP系列等。需确认最大脉冲频率(一般可达100kHz~200kHz)是否满足电机最高转速要求。
- 程序容量与运算速度:需满足控制逻辑和脉冲计算的实时性。
- 通讯接口:便于与HMI、上位机或其他PLC通讯。
2.2 步进电机与驱动器选型
- 步进电机:根据负载转矩、惯量、转速要求选择电机类型和尺寸。步距角常见为1.8°(两相)或0.72°(五相)。细分驱动可提高分辨率。
- 驱动器:选择与电机匹配的驱动器,考虑供电电压(通常24~80VDC)、输出电流、细分设置、是否支持脉冲/方向控制模式。细分倍数越高,步距角越小,运动越平滑,但高速性能可能下降。
2.3 电气连接与抗干扰
- 脉冲和方向信号线应采用双绞屏蔽线,屏蔽层单端接地,减少电磁干扰。
- 驱动器电源与PLC电源隔离,避免电机电流波动影响PLC。
- 步进电机线应与信号线分开布线,避免平行走线。
- 确保接地良好,PLC、驱动器、电机外壳均可靠接地。
3. 软件设计
3.1 控制算法
PLC程序需要实现以下基本功能:
- 点动控制:手动模式下,按下按钮电机按设定速度运行,松开停止。
- 回原点:寻找原点开关,建立坐标系。
- 绝对/相对定位:根据目标位置计算脉冲数,并控制电机运行。
- 速度控制:通过改变脉冲频率实现加减速。由于步进电机在高速启动时可能失步,必须采用加减速曲线。常用的有梯形加减速和S形加减速。
梯形加减速算法:在PLC中可利用定时器中断或高速脉冲输出指令带加减速功能。许多PLC的定位指令(如三菱的PLSV、PLSY、DRVI等)内置梯形加减速,只需设定最高速度、加减速时间即可。
3.2 程序结构
采用模块化编程,包括:
- 主程序:调用各子程序,处理模式切换。
- 手动子程序:点动、回零。
- 自动子程序:按预定流程执行定位。
- 报警处理子程序:超程、驱动器报警等。
- 与HMI通讯子程序:读写参数和状态。
3.3 脉冲输出指令示例
以三菱FX3U为例:
- 回零:ZRN指令或DSZR(带DOG搜索)
- 绝对定位:DRVA指令
- 相对定位:DRVI指令
- 变速脉冲输出:PLSV指令
需设置脉冲输出端口、方向端口、最高速度、加减速时间、目标位置等参数。
4. 系统研发要点
4.1 稳定性与抗干扰设计
工业现场环境恶劣,需在硬件和软件上采取措施:
- 硬件:滤波、隔离、屏蔽。
- 软件:数字滤波、看门狗、故障诊断与容错。
4.2 精度与速度的平衡
细分驱动可提高精度,但也会限制高速性能(脉冲频率需更高)。在满足精度要求的前提下,选择合适细分倍数和机械减速比,确保系统在最高速时仍能输出足够脉冲。
4.3 失步检测与闭环
开环步进系统可能因过载或加速过快而失步。为提高可靠性,可增加编码器构成半闭环或全闭环控制。PLC读取编码器脉冲,与发脉冲数比较,当偏差超限则报警或补偿。高端PLC具备高速计数功能,支持闭环定位。
4.4 调试与优化
- 使用示波器观察脉冲波形和方向信号,确保无毛刺。
- 调整加减速曲线,使电机运行平稳无失步。
- 优化机械结构,降低惯量和摩擦,提高响应速度。
5. 应用案例
某自动装配线需将工件从传送带搬运至加工位,精度要求0.1mm。采用西门子S7-200 SMART PLC控制两相步进电机,驱动器细分设置为16,电机步距角1.8°,则实际步距角为0.1125°。通过同步带传动,减速比2:1,最终分辨率可达0.01mm。PLC使用PLS指令输出脉冲,配合HMI设定位置和速度。系统投入运行后,定位准确,生产效率提升20%。
6. 结论
PLC控制步进电机系统结合了PLC的灵活性与步进电机的高精度,在工业自动化中具有广泛的应用前景。系统设计需综合考虑硬件选型、抗干扰、控制算法和调试优化。随着电机及其控制系统研发的深入,未来将更加集成化、智能化,如增加闭环控制、总线通讯(EtherCAT、CANopen)和运动控制算法优化,进一步提升系统性能。
如若转载,请注明出处:http://www.asbpq1688.com/product/58.html
更新时间:2026-10-13 08:22:41